글로벌리포트
 댓글 수0
 북마크 수0
 공유 수
| 리포트구분 | 기술리포트 | 콘텐츠구분 | 도시/건축, 수자원, SOC, 기계, 환경, 기타 |
|---|---|---|---|
| 출처 | 독립행정법인 항만항공기술연구소 | ||
| 원문제목 | 超音波式四次元水中映像及び測量取得システム(4-DWISS)の開?원문보기 | ||
| 언어 | 일본어 | 국가 | 일본 |
| 등록일 | 2011-12-05 | 발행일 | 2011-09-01 |
| 첨부파일 | 등록된 첨부파일이 없습니다. | ||
1) 서론
해양토목분야에서 수중 시공 후의 검사와 재난 후의 현황 조사에 있어서 잠수부에 의한 측량과 직접 눈으로 확인하는 공간파악이 실시되어왔다. 그러나, 시공현장에서는 작업에 의한 흙탕물발생 등 시계가 극히 나쁘고 작업여건이 좁은 경우가 많아, 수중의 탁도에 좌우되지 않고 음향기술에 의한 공간파악이 가능한 수중 인식과 동시에 측량도 가능한 기술개발이 요구되어 왔다.
이러한 배경으로부터, 수중의 탁도와 조도에 의존하지 않는 음향적 수법을 이용한 시각인식·가시화와 측량기술은 관심이 높은 분야이다. 시각인식·가시화에 대하여는 일본 국내외를 포함하여 기초연구 예는 다수존재하나, 리얼타임 시각인식 사례는 적은 예가 존재할 뿐이다. 미국의 음향카메라는 방위방향으로 좁은 빔을 복수로 송수신함으로 시야내의 방위분해능력을 가지나, 높이 방향의 분해능력은 없는 2차원 영상이다. 영상 갱신이 초당 20플래임으로 빠르며 리얼타임성은 우수하다. 그러나, 3차원 정보는 얻지 못하고, 측량에는 적절하지 못하다.
한편, 측량에 대하여는 실용화된 기존기술로는 나로 멀티빔 소나가 일반적이다. 항해하면서 선박진행방향과 직각 교차하는 면내의 해저 등의 깊이를 스캔하고, GPS에 의해 위치 정보와 선체동요도 동시에 취득하고, 사후 처리에 의해서 수중의 3차원 영상과 측량 데이터도 얻을 수 있다. 광범위한 데이터도 단시간에 취득할 수 있는 이점이 있으나, 리얼 타임성이 떨어진다. 이와 같이 기존기술에 의한 토목적인 시공확인과 피해조사를 동시에 수행할 수 있는 기기는 존재하지 않고 있는 실정이다.
이에 이 보고서에서는 인간의 시각 인식능력에 가까운, 즉 광범위한 3차원의 공간을 리얼타임으로 인식하고 (3차원공간과 리얼타임을 합쳐서 4차원이라 정의함), 동시에 측량을 가능하게 하는 수중계측 시스템 개발을 발표하고 있다. 초기 개발에 비하여 수중 영상의 4차원 표시와 측량성능에, 영상갱신속도의 향상(4fps), 수신레벨의 20dB향상, 영상 표시방법의 개량을 실시하여 보다 보기 쉬운 영상 취득을 실현하였다. 또한 리얼타임 위치정보 시스템을 병행하여 운용시의 편리성도 향상하였다. 그러나 아직도 영상 갱신속도의 고속화, S/N의 개선, 영상 표시 방법 등 실용을 위한 여러가지 문제가 존재한다.
이 보고서에서는 실용을 위한 성능향상을 위한 여러가지 개선을 실시하고 초음파식 4차원 수중 영상 및 측량 취득장치의 특징 및 성능에 대하여 기술하고 있다. 내용으로는 실제 운용을 위하여 지그와 수납 등의 검토, 운용상의 권장조건 등을 검토하고, 선박의 속도, 해상조건 등에 대하여도 확인하였다. 또한, 실제 동경국제공항의 D활주로 부근 해역의 멀티빔 소나, 인력 측량과의 비교를 실시하고, 실용에 필요한 정도의 정보 취득이 가능한 것을 확인하였다.
2) 초음파식 4차원 수중영상 및 측량취득 장치 (수중음향카메라)
2.1 기능성능
수중카메라는 수중의 4차원 초음파영상과 측량 테이타의 취득이 가능하다. 항만과 공항의 실제 지역에서의 적용을 목적으로 한 새로운 시스템이다. 그림1은 수중음향카메라와 취득영상을 이미지화 한 것이다. 한번의 측정으로 상부, 정면, 측면의 정보를 취득하고 화면을 회전시켜 입체도로도 나타내는 것이 가능하다. 측량은 운항 중, 정지 중 모두 다 대응 가능하다.
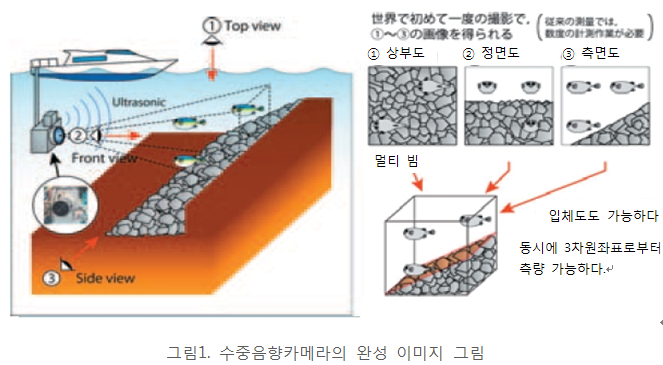
이전 보고된 수중카메라는 실제 해양에서 3차원 영상의 리얼타임 표시·취득과 동시에 측량을 실현했다. 그러나 갱신속도가 1.1fps, 표시 영상은 판독하는데 숙련을 요구하고, 취득한 정보를 측량 데이타로 변경하는데 많은 시간을 필요로 하여 실용성에는 많이 떨어진다. 이에 추가적인 개량을 실시하였다.
2.2 추가기능
개량에 의한 주요 변경은 ①화질향상 및 S/N저감 ②화상 플래임 레이트 향상 ③ 표시용 소프트웨어의 기능향상 ④계측 후 XYZ데이터를 간단히 추출 ⑤리얼타임의 지도 정보이다.
2.3 수조실험
수중음향 카메라는 개량 후, 수중작업환경재현 수조에서 성능확인 실험을 실시하였다. 수조내에는 마운트를 설치하고 전기방식용양극과 테트라포트를 이용하여 실험을 실시하였다.
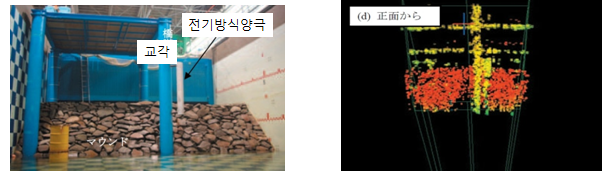
마운트 정면데이터
그림2. 전기방식양극와 취득 데이터 결과
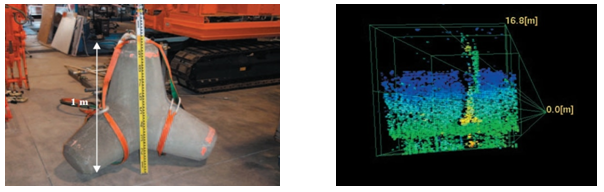
그림3. 데트라포트와 취득 데이터 결과
측량성능 확인 실험은 얻은 음향데이타를 XYZ데이타 및 음향반사 강도로 구성한다. 수조 실험에서는 레이저 측량에 의한 경사면 높이를 참값으로 하고 수정음향 카메라에 의하여 취득한 데이타를 비교하였다. 측정결과는 측량범위에서의 오차는 ±3.0%이내 이었다. 실험실내에서의 경사높이차이는 15cm이었다. 대상 현장인 하네다공항 D할주로의 매립지의 시공블럭은 작업시 오차범위가 50cm로 충분히 적용 가능한 범위로 판단되었다.
이러한 수조실험 결과로 수중음향 카메라에 대하여 실내수조에서는 성능확인 실험을 실시하였다. 실험은 3차원, 리얼타임영상, 입체도, 정면도, 측면도, 상부도 모두 취득 가능하였으며 시각인식 환경도 향상된 것을 확인하였다. 또한, 측량실험에서는 취득 후의 데이터를 누계 처리하고, 측량도 작성 소프트웨어를 이용하여 XYZ데이터를 출력하였다. 레이저 측량과 비교하여 그 결과를 비교하였으며 오차는 ±3.0%범위 이내인 것을 알 수 있었다. 추가적인 기능에 대하여 평가하였으며, 개량 전과 비교하여 화질의 향상을 확인하였다.
2.4 해상실험
수중 음향 카메라에 대하여 해상에서 성능확인 실험을 실시하였다. 전기방식용양극의 시각인식은 모자이크 처리하여 잔교 자켓트 부의 뼈대와 전기방식용양극의 시각확인이 가능하게 되었다. 또한 매립부의 피해조사를 목적으로 마운트 등의 시각확인과 측량실험도 실시하였다. 이를 통하여 마운트 뿐남 아니라 잔교와 테트라포트로 부터의 반사파가 마운트와 다른 영상이 되는 것을 확인할 수 있었다. 측량결과의 비교에서도 수중음향 카메라의 유효성을 확인하였다.
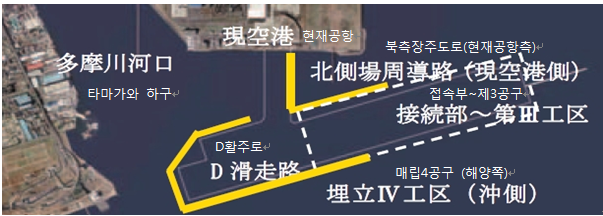
그림4. 해상시험 위치도(동경 하네다공항)
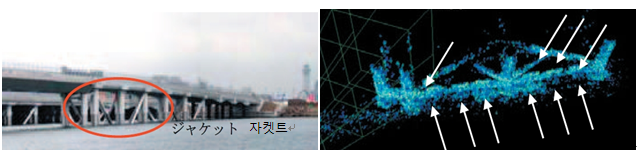
그림5. 해상 자켓트 목시 확인과 자켓트 수중 측정부
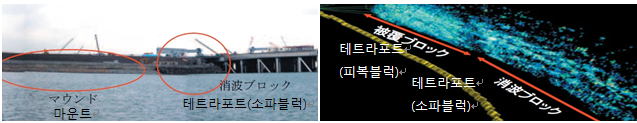
그림6. 마운트와 테트라포트 측정 결과
3. 초음파식 4차원 수중영상 및 측량 취득 시스템 (4-DWISS)
수중음향카메라를 포함하여, 수중음향카메라의 실제 운용을 위한 주변기기와 지그를 포함한 수중영상취득 및 측량지원시스템을 초음파4차원 수중영상 및 측량 취득 시스템 (4-DWISS이라 칭함)이라 한다.
3.1 시스템 개요
시스템은 다음의 3가지로 분류된다.
① 수중부 : 4-DWISS 수중부 및 이를 선박에 장착하기 위한 설치 지그
② 선상부 하드웨어 : 4-DWISS선상부 및 GPS등 환경조건의 계측 기기
③ 선상부 소프트웨어 : 제어·데이터의 리얼타임표시, 데이터 저장, 해석용의 각종 소프트웨어
3.2 운용방침의 검토
4-DWISS의 실제 운영에 있어서 효율적인 계측 작업을 위한 작업선의 요건 및 필요장비와 지그에 대한 검토를 실시하였다. 검토에 있어서는 4-DWISS의 기술사양 및 지금까지의 실제 해역에서의 실험을 고려하여 다음의 조건설정 하고 ①지그의 검토, ②작업선의 검토, ③수납방법을 검토하였다.
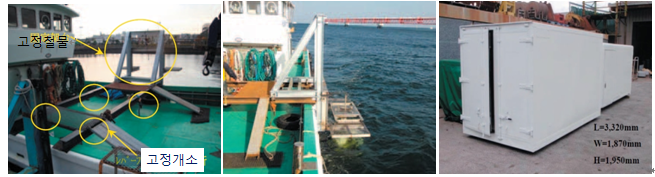
그림7. 선박위 지그 설치 그림8. 지그에 설치된 4-DWISS 그림9. 수납 콘테이너 박스
3.3 해상실험
해상실험은 2011년 11월 26일 ~ 30일, 실험해역은 동경국제공항 만의 D활주로에서 실시하였다. 4-DWISS를 이용하여 D활주로 주위를 대상으로 영상 및 측량데이타를 취득하였다. 실험에서는 데이터의 취득 뿐 만 아니라, 리얼타임의 지도정보소프트웨어의 동작확인 및 지그 실용성의 검증도 실시하였다.
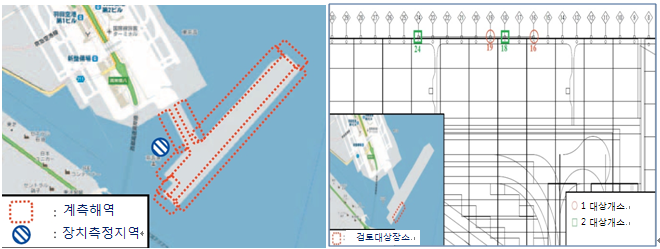
그림10. 실험해역 이미지도 그림11. 4-DWISS 계측에 적절한 검토 개소
또한, 실험에서는 4-DWISS를 운영하는데 최적의 계측 조건을 확인할 필요가 있었다. 특히, 다음의 4가지 항목에 대하여 중점을 두었다. ①배의 속도, ②계측 대상까지의 거리, ③4-DWISS(수중부)의 칠드각(0도, 15도, 30도), ④해상조건 등의 검토.
4-DWISS에 대하여 해상에서의 성능확인 실험결과, 지도정보소프트웨어(LogViewer)의 동작 확인 후 4-DWISS의 계측에 적절한 조건의 검토를 수행하였다. 금번 사용된 선박의 속도는 3.5 ~ 4 노트정도이며, 4-DWISS는 팬각도 30도 칠드각은 시각인시심도(대상)에 맞추어 변경하나, 이에 따른 데이터의 저하는 없었다. 계측 대상까지의 거리는 10 ~ 15m를 장려한다. 해상조건상 배의 흔들림이 커지면 해상조건에 따라 4-DWISS가 해면위로 나와 데이터수가 줄어드는 경향이 있었다.
4. 결론
2007년도의 시제품인 수중영상취득장치를 개량하고, 실제 해역에서의 운영에 견디도록 개량과 연구를 지속하여, 4차원 광각영상 및 측량용 소나 시스템을 개발하였다. 이 보고서에서는 음향카메라 개량에 의 한 개선점에 대하여 논하였다. 이로 인하여 관측거리는 5~25m, 시정거리 10m의 경우 관측범위는 종횡으로 33도 (6mⅹ6m), 분해능은 종5cmⅹ횡10cmⅹ깊이13cm는 기존과 같으나, 리얼타임 촬영시의 플래임레이트는 초당 1장에서 4장으로 개선되었다. 또한 S/N의 향상으로 색 구분을 음압 레벨에 따른 농담으로부터 각축방향에의 변경도 가능하게 하였다. 이로 인해 음향 영상의 질이 향상되었다.
또한 실용성 면에서 GPS등의 환경 계측 기기 및 지그 계측시에 자신의 위치를 나타내는 Log Viewer의 정비와 함께 해상실험의 실적을 바탕으로 실제 운용시의 계측 조건의 정비도 실시하였다. 4차원 광각영상 및 측량용 소나 시스템의 완성도도 향상되었다.
실제 해역에서의 실험에서는 항해하면서 대상물을 계측하는 모자이크 표시 및 수중의 물고기와 추측되는 대상의 확인, 또한 수중의 잠수부의 움직임도 관측되었다. 측량에 있어서는 멀티빔 소나 및 실제측량과 같은 정도의 값을 얻음을 확인하고, 시각인식.계측 모두 실용 가능한 레벨에 도달한 것을 알 수 있었다. 이로 인하여 해양토목분야에 있어서 실제 운용이 가능한 4차원광각영상 및 측량용 소나 시스템을 완성할 수 있었다.
1. 서론
2. 초음파 4차원 수중 영상 및 측량 취득 장치 (수중 음향 카메라)
2.1 기능성능
2.2 추가기능
2.3 수조실험
2.4 해상실험
3. 초음파식 4차원 수중 영상 및 측량 취득 시스템 (4-DWISS)
3.1 시스템 개요
3.2 운영방법의 검토
3.3 해상실험
4. 결론
관련 연관정보를 한꺼번에 열람하고자 하시는 경우 정보 메뉴의 정보매트릭스에서 열람하고자 하는 정보의 키워드를 입력하여 검색해주세요.
| 항목명 | 논문 관련데이터내용 |
|---|---|
| 항목명 | 논문 관련데이터내용 |
| 항목명 | 논문 관련데이터내용 |
| 항목명 | 논문 관련데이터내용 |
| 원문 | 원문보기 |
초록(Abstract)
대화 상자는 사용자에게 작업에 대해 알리고 중요한 정보를 포함하거나 결정이 필요하거나 여러 작업을 포함할 수 있습니다. 대화 상자는 사용자에게 작업에 대해 알리고 중요한 정보를 포함하거나 결정이 필요하거나 여러 작업을 포함할 수 있습니다.
ScienceON 연계정보 (※ 관련정보는 한국과학기술정보연구원(KISTI)의 ScienceON 검색서비스를 통해 제공됩니다.)
-
등록된 댓글이 없습니다.