글로벌리포트
 댓글 수0
 북마크 수0
 공유 수
| 리포트구분 | 기술리포트 | 콘텐츠구분 | 도시/건축 |
|---|---|---|---|
| 출처 | 팬실바니아 주립대학교 | ||
| 원문제목 | Extending TBM Reliability by Detecting Boulders 원문보기 | ||
| 언어 | 영어 | 국가 | 미국 |
| 등록일 | 2013-02-14 | 발행일 | 2012-09-27 |
| 첨부파일 | 등록된 첨부파일이 없습니다. | ||
1. 소개
□ 본고는 TBM 터널 굴진 시에 TBM과의 상호작용에 의해 전석을 탐지하는 시스템을 개발하는데 초점을 맞추고 있다.
□ 이 설계는 GBR(기초지질보고서)에서 추정한 전석(boulders)의 수량 정보를 확인하거나 보완하고 장비 손상을 감소시키며, 진로를 수정할 수 있도록 TBM 운전자에게 위험을 알리는데 사용될 것이다.
□ 이 시스템의 개발은 U-Link 사업의 일부로서 이행되었다.
□ U-Link 사업은 시애틀 시내에 파인 스트리트 스터브 터널의 북쪽 끝에서 시작되는 5.07km의 경전철 터널이다.
□ 시애틀 지역은 지질학적으로 복잡한 내력을 가지고 있다.
□ 이 지역은 지난 2백만 년 동안 6번의 큰 빙하기가 있었으며, 비 빙하침식과 퇴적기도 중간에 있었다.
□ 간빙기와 빙하기가 여러 차례 겹치면서 아주 복잡한 토양층이 형성되었다.
□ 이들 각각의 기간 동안 자갈, 모래, 실트, 점토 및 경점토 층이 겹쳐졌으며 부분적으로는 침식되고, 퇴적되었다.
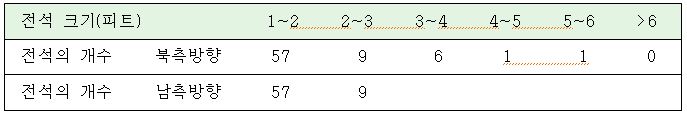
□ 표 1은 규격별로 북측 및 남측으로 굴진 시 접하게 될 전석의 숫자를 요약하고 있다.
<표 1 - 전석 추정 개수>
2. 배경 및 이론
□ 전석 탐사쪽에는 지진탐사, 지중침투 레이다와 같은 여러 가지 방법들이 있었으나 어떤 방법도 운전자가 전석과 충돌하는 것을 느끼도록 하는 데에는 효과적이지 못했다. 이것은 두 가지 이유로 문제가 있다.
□ 첫째는 TBM 제작자가 운전자의 제어반을 커터헤드에서 멀리 두게 한다는 것으로 운전자는 지질 상태의 변화를 감지할 수 없다는 것이다.
□ 둘째는 운전자가 기타 그가 해야 할 많은 다른 임무에 추가해서 지질상태를 느끼는 일도 해야 한다는 것이다.
□ 만약 운전자가 전석을 만나는 것을 감지할 수 있는 방법을 찾는다면 그것은 진동에 의한 것이거나 일반적인 운행소리와 다른 소리를 듣는 방법일 것이라고 알고 있다.
□ 전기 에너지 변환기의 세계에서 이 두 가지 진동을 측정할 수 있는 방법은 가속도계에 의한 것이거나 마이크에 의한 것일 수 있다.
□ 그러나 문제는 알고리즘 상태로 운전자의 반응을 캡슐화 하는데 있다.
□ 만약 우리가 운전자가 감지하는 것을 아주 상세하게 분석할 수 있다면 우리는 두 가지 일이 일어날 것이라는 것을 가정해 볼 수 있다.
□ 첫째는 커팅헤드가 회전하면서 커터가 성공적으로 전석을 부딪치면서 하나의 패턴이 나타날 것이라는 것이다.
□ 이 패턴 또는 영향의 주기는 커팅헤드의 회전수와 전석과 부딪치는 이빨의 수와 연관성이 있어야 한다.
□ 둘째, 진동의 정도는 일반적인 운전을 할 때 발생하는 진동의 정도보다 더 높을 것이다.
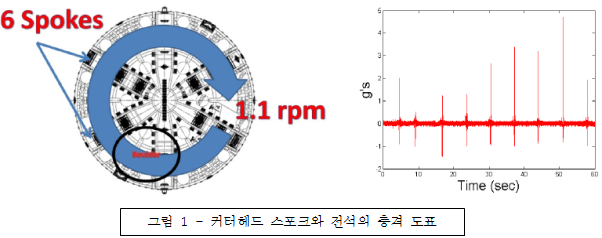
□ 예를 들어, 만약 커팅헤드가 1.1RPM으로 회전하는 6개의 Spokes(바퀴살)로 구성되어 있다면 우리는 그림 1과 같이 매 9초마다 충격을 볼수 있을 것으로 예상할 수 있다.
3. 전석 탐사시스템
□ 이 시스템 개발에 있어 아래와 같이 몇 가지 수행되어야 할 필요 요건들이 있었다.
? 운전자를 위한 비주얼 경고
? TBM 네트워크와 통합
? 데이터베이스 연결
? 원격 액세스
□ 이러한 제약을 감안하여 우리는 두 개의 선택 안을 고려하였다.
□ 첫째는 TBM의 PLC에 아날로그 카드와 가속도계를 추가하는 것이었다.
□ 이것은 통합솔루션이기 때문에 매력적인 선택 안이었다. 그러나 샘플링 속도와 수치처리(numerical processing) 옵션은 프로토타입 시스템을 위해 충분히 유연하지 못했다.
□ 둘째, 우리는 재고품에서 맞춤 데이터 수집시스템을 조립하는 것을 고려하였다.
□ 이 선택 안이 가장 유연한 것으로 판명되어 채택되었다. 우리는 다음 장에 언급한 바와 같이 우리의 기대대로 시스템을 만들 수 있었다.
3.1 시스템 개관
□ 전석탐지 시스템은 세가지 주요 구성요소로 이루어져 있었다. : 맞춤 소프트웨어를 갖춘 컴퓨터, 아나로그 입력 또는 DAQ 모듈 및 3축 가속도계.
□ 그 구성요소들은 JCM의 네트워크와 연결된 후 서버응용 프로그램(Server Application)으로 실행되었다.
□ 네트워크 연결은 전석탐지시스템(Boulder Dection System)을 SQL 데이터베이스에 직접 쓸 수 있도록 하였으며, 다수의 원격 관찰자가 시스템 연결을 가능하게 하였다. 시스템의 구성도는 그림 2와 같다.
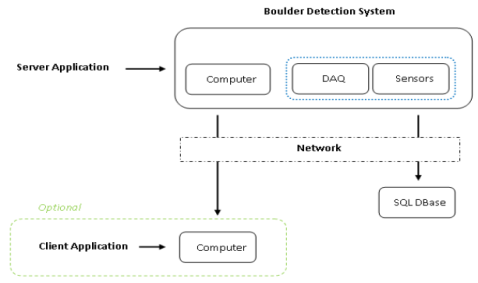
<그림 2 : 시스템 구성도>
□ 단일 3축 센서는 두 개의 이중축 MEMS형 가속도계로 구성되었다.
4. 시행결과
□ 이 시스템은 북측방향의 터널의 대부분에서 가동이 되었으며 지금까지 데이터는 주로 예상 진동레벨을 설정하는데 사용되어 왔다.
□ 이 시스템은 7월 중순부터 11월 중순까지 약 2만 건(events)이 수집되었다.
□ TBM관련 센서방향의 이미지와 관련한 모든 기록은 그림 5와 같다.
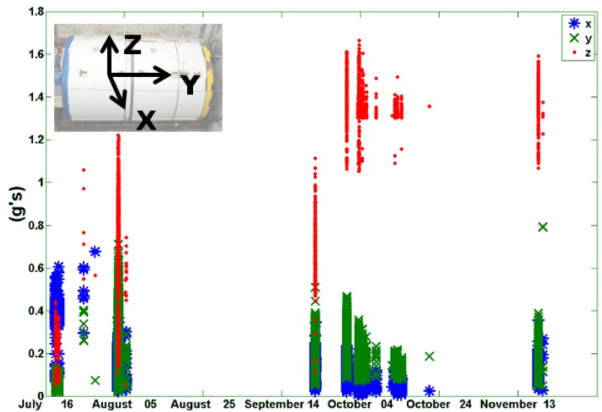
<그림 5 - 북측방향 굴진 시 샘플 데이터>
□ 그림 5에서 주목해야할 몇 가지 사항이 있다.
□ 첫째는 8월 중순부터 9월 중순까지와 10월말부터 11월 중순까지의 데이터에 여러 개의 공백이 있다는 것이다. 이 공백에 컨베이어와 기계의 유지관리와 관련된 시운전이 각각 있었다.
□ 둘째 주목해야 할 사항은 10월 초경에 이진화 알고리즘(thresholding algorithm)이 최대와 최소값 사이에 간격이 있는 곳의 계산범위에서 최대값 계산으로 수정되어졌다는 것이다.
□ 이 변경은 Z방향의 데이터의 변화로서 가장 눈에 띄는 것이다.
□ 주목해야 할 마지막 사항은 터널굴진으로 나타나는 지질변화에 따라 이벤트가 그룹으로 발생하는 경향이 있다는 것이다.
□ 다음으로 만약 우리가 특정지역에 주목한다면 우리는 각각의 이벤트를 볼 수 있다. 예를 들어 Ring #296과 관련된 데이터에 초점을 맞추면 그림 6과 같이 데이터를 식별해낼 수 있다.
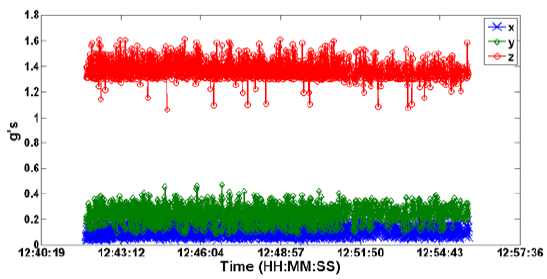
<그림 6 - Ring 296 굴진 시 수집된 이벤트>
□ 또 하나의 주목할 사항은 데이터 세트가 전석 탐지 시스템 가동의 효과가 나타나기 시작했다는 것이다.
□ 예를 들어, 그림 7에서 이벤트를 포착하는 이 시스템의 능력을 입증하고 제때에 그들을 표시하는 일련의 피크(전석과 TBM의 충돌) 상태를 보여주고 있다.
□ 이전 장의 그림 1에서와 같이 우리가 그림 7에 나타난 피크상태는 전석과 TBM 커팅 이빨의 충돌을 나타낸다.
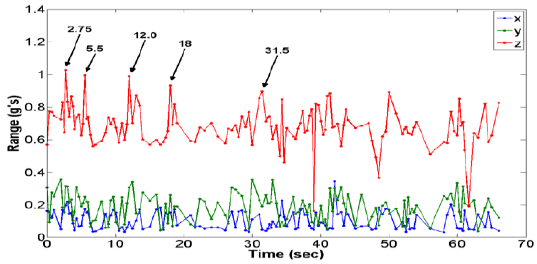
<그림 7 - 이벤트와 시간표시>
□ 실제 커터 헤드는 훨씬 더 복잡하기 때문에 그림 1에서 우리가 생각한 6개 스포크의 예와는 특징이 다르다.
□ 사실 그림8과 같이 커팅헤드 주변에는 100개 이상의 커팅 이빨이 분산되어 있다.
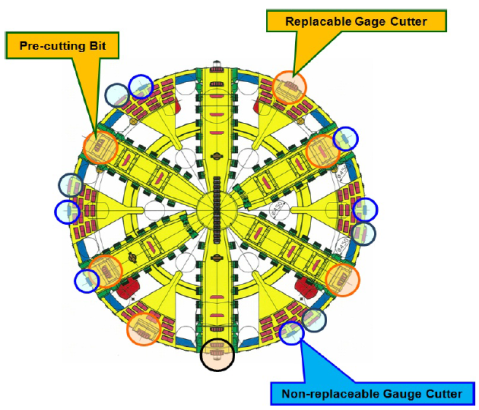
<그림 8 - 커터헤드와 이빨의 상세도>
□ 신호는 주파수 도메인에서 분석되었으나 광대역 잡음으로 표시되는 이벤트의 주기적인 특성으로 변화가 많다. Ring #296의 데이터로 이것을 분석한 예는 그림 9에 표시되어 있다.
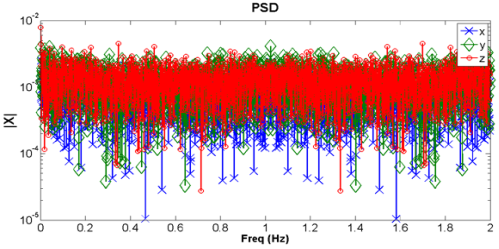
<그림 9 - Ring 296의 파워 스펙트럼 밀도(Power Spectral Density)>
□ 위 결과에서 표시된 바와 같이 전석 탐지의 개념은 유망한 것으로 보이나 극복해야 할 많은 과제들도 있다.
□ 그러나 더 많은 분석, 시스템 개선 및 RPM와 굴진속도와 같은 기타 TBM의 파라미터를 복합함으로서 우리는 이러한 피크상태와 전석 발생 사이의 관계가 도출될 수 있다고 확신한다.
5. 결론 및 향후 공사계획
□ 시스템은 전반적으로 유연성이 있는 것으로 입증되었으며 저자는 터널 굴진 시 전석을 탐지하는 큰 가능성이 있는 것으로 생각한다.
□ 진행과정에 몇 가지 문제점이 확인되었다. 첫째로 이 시스템은 사용자의 개입없이 작동되어야 하며, 둘째로 이 시스템은 하나의 장치로 통합되어야 한다는 것이다.
□ 그림 2와 같이 이 시스템은 컴퓨터와 데이터 수집모듈사이가 분할되어 있다. 그러므로 만약 이 시스템이 운전자에 의해 가동되지 않거나 또는 통신이 되지 않는다면 자료가 수집되지 않는다.
□ 남쪽방향 터널로 추진하기 위해서는 이 시스템은 플랫폼을 고정하기 위해 업그레이드 되어야 원래의 성능을 발휘하면서 작동 할 것이다.
□ 많은 센서와 기능들도 남쪽방향 터널 작업을 위해서는 업그레이드 되어야 할 것이다. 센서의 수는 3축 센서로부터 4축 센서로 증가할 것이며, 센서의 대역폭은 약 50Hz로부터 600Hz까지 증가할 것이다. 데이터 샘플링 속도는 채널당 2.5kHz까지 증가될 것이다. 이 업그레이드는 파형의 언더 샘플링을 바로 잡을 것이다. 그림 9에서는 단지 2개의 적은 포인트 데이터가 반응 주기를 특징지으려 하고 있다.
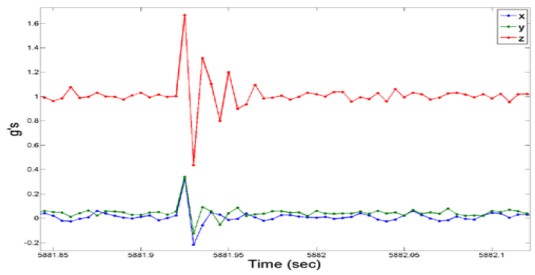
<그림 10 - 언더 샘플링된 파형>
□ 첫 번째 방향의 굴진에서 배운 모든 것과 이 후속 업그레이드로서 저자는 전석탐지 시스템에 대해 높은 기대를 하고 있으며 남쪽 방향 터널 굴진 시 좋은 결과를 기대하고 있다.
관련 연관정보를 한꺼번에 열람하고자 하시는 경우 정보 메뉴의 정보매트릭스에서 열람하고자 하는 정보의 키워드를 입력하여 검색해주세요.
| 항목명 | 논문 관련데이터내용 |
|---|---|
| 항목명 | 논문 관련데이터내용 |
| 항목명 | 논문 관련데이터내용 |
| 항목명 | 논문 관련데이터내용 |
| 원문 | 원문보기 |
초록(Abstract)
대화 상자는 사용자에게 작업에 대해 알리고 중요한 정보를 포함하거나 결정이 필요하거나 여러 작업을 포함할 수 있습니다. 대화 상자는 사용자에게 작업에 대해 알리고 중요한 정보를 포함하거나 결정이 필요하거나 여러 작업을 포함할 수 있습니다.
ScienceON 연계정보 (※ 관련정보는 한국과학기술정보연구원(KISTI)의 ScienceON 검색서비스를 통해 제공됩니다.)
-
등록된 댓글이 없습니다.