글로벌리포트
 댓글 수0
 북마크 수0
 공유 수
| 리포트구분 | 기술리포트 | 콘텐츠구분 | 도시/건축, 도로교통 |
|---|---|---|---|
| 출처 | 독립행정법인 항만항공기술연구소 | ||
| 원문제목 | 水中建設機械の遠隔作業支援システムに?する?究원문보기 | ||
| 언어 | 일본어 | 국가 | 일본 |
| 등록일 | 2011-07-21 | 발행일 | 2010-12-00 |
| 첨부파일 | 등록된 첨부파일이 없습니다. | ||
항만 시설은 대부분이 해수면 아래에 건설되기 때문에 정비와 점검·진단, 유지·보수 등 많은 작업이 수중작업으로 실시되고 있다. 현재는 작업의 대부분을 잠수부 등의 인력에 의존하고 있다. 잠수부와 관련된 사고는 1972년부터 2000년까지 27년간 38명이 사고를 당했고, 이중 17명이 사망하였다. 따라서 이러한 열악한 수중환경에서의 작업을 한층 더 효율적으로 수행할 수 있는 기술 확보가 시급하다.
수중에서의 작업은 기계화가 진행되지 못하고 현재도 대부분 잠수부에 의하여 이루어지고 있다. 이에 따라 잠수시간 관리 실수에 의한 잠수병, 잠수기기의 고장, 혼탁에 의한 위험인식 지연 등 작업 환경은 육상보다 더욱 열악하다. 이러한 문제 들에 대하여 최근에는 수중 백 호우가 개발되었고, 이로 인하여 쇄석 적재물 정지작업에서의 잠수부의 육체적 노동환경은 개선되어 가고 있다. 그러나, 여전히 잠수부가 탑승하여 조작을 하여야 하는 등 수중에서의 작업은 크게 달라진 것은 없는 실정이다. 또한 수중 혼탁에 의한 작업환경의 인식곤란과 원거리작업에 의한 작업 효율성 저하 등의 문제 등으로 수중 백 호우가 일본 내에 보급되지는 못하고 있다.
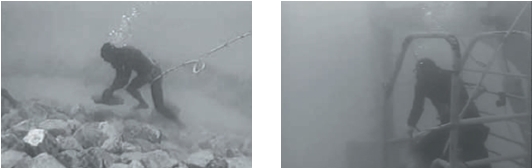
그림1. 잠수부에 의한 수중작업 그림2. 수중 백 호우 작업
이 연구의 목적은 혼탁에 대응하여 외계인식기술을 가진 백 호우의 원격조작시스템을 구축하고 안전하고 효율적인 수중 작업을 실현하는 것이다.
2장에서는 건설기계와 관련된 원격조작 기술에 관하여 조사하였다. 육상에서의 원격조작 시공은 재해복구 등의 실질적인 개발에 의해 실용화 영역에 도달하였으나, 외계인식은 시각 정보에 의존하고 있다. 수중 백 호우의 원격조작화는 여러 예가 있고 기본적으로는 초음파에 의한 형상 인식이다. 그러나 리얼타임성과 측량정밀도 등의 문제로부터 시공 정밀도를 요구하는 정지작업에는 적용되지 못하였다.
3장에서는 2장에서 명확하게 된 기술과제로부터 수중원격조작에서의 기술 사양을 제안했다. 이 연구에서 대상으로 하는 작업의 원격조작화이다. 또한 장래적으로 해양 개발에 필요로 하는 기술로 수중에서의 중량물 운반에 주목하여 백 호우를 매니퓨레이터로서 이용하는 것을 제안하였다.
4장에서는 제안한 기술사양에 기초하여, 접촉대상을 이용한 원격조작 시스템의 연구에 관하여 기술하였다. 혼탁한 수중 등 시각 정보가 기대 할 수 없는 상황에서 접촉 정보는 유효하다고 생각된다. 또한, 로봇 팔 등의 원격조작에서는 작업 중의 부하를 역각(힘으로 인식)으로 제시함으로써 상황을 인식하는 것도 존재한다. 이 연구에서는 버캣이 접촉한 좌표를 축적하고 컴퓨터 그래픽으로 제시하는 외계인식수법을 제안하였다. 각각의 요소기술에 대하여 실내모형실험, 육상실험을 거쳐 2004년도에 실제 해안에서의 시공현장 실험을 거쳐서 시공정밀도와 시공능력에 관한 검토를 수행하였다.
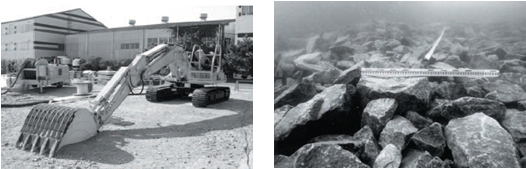
실험결과 시계 제로인 원격조작에서 시공정밀도는 +17㎝
5장에서는 해양개발에서의 수중작업에 대하여 수중 백 호우를 매니퓨레이터로써 이용
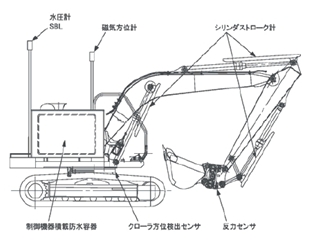
그림5. 수중 백 호우 센서
6장에서는 각각의 실험 결과를 검토하고, 여러가지 작업에 적응하기 위하여 남겨진 기술과제와 본 연구성과의 전망에 대하여 기술하였다.
이 연구에서는 항만공사에서 안전하고 효율적인 수중작업을 목적으로 최근 실용화 된 수중 백 호우를 기초로 원격조작에 의한 작업을 수행하기 위한 연구를 수행하였다. 3장에서 외계인식엔진, 조작 인터페이스, 건설기계의 3요건을 제안하고, 이를 검토하였다. 그 결과 3요건을 만족시킴으로 수중에서의 원격조작이 실현 가능한 것으로 사료되었다. 4장 및 5장에서는 대상이 다른 2개의 작업 례에 대하여 실험한 결과 각각 만족한 겨과를 얻었다. 제안 한 시스템 요건을 만족함으로써 수중에서의 원격조작을 실현하는 것이 가능하다고 생각하고, 이 연구의 성과에 의하여 혼탁한 수중에서의 정지작업 및 수중에서의 정밀도 높은 중량물 잡기 작업의 실현이 기대된다.
연구성과 전망으로는, 일본국내에서 1981년~ 1992년의 11년간 건설된 방파제는 253,792m로 평균하면 매년23,072m의 공사량이 이었다. 2003년도 말까지 해안보전구역 지정 연장구간은 전국적으로 1,637km로 향후에도 방파제는 지속적으로 연장되어 갈 것으로 사료된다. 이 연구에서는 수중공사의 기계화를 목적으로 건설 기계가 가진 무궁무진한 작업력에 대하여 작업효율과 정밀도를 향상시키기 위한 조작 인터페이스에 대한 연구를 수행하였고 더욱 더 발전시키면 토목 공사 뿐 아니라 해저에서의 건설작업이라는 고도의 수중시공이 실현 될 것으로 기대된다.
2007년 7월에 시행된 해양기본법에서는 해양자원개발과 해양의 안전호가보가 기본 시책으로 기술되어 있는바, 장래 이 연구의 결과가 이러한 현장에서 활용되도록 연구를 추진해 나가야 할 것이다.
관련 연관정보를 한꺼번에 열람하고자 하시는 경우 정보 메뉴의 정보매트릭스에서 열람하고자 하는 정보의 키워드를 입력하여 검색해주세요.
| 항목명 | 논문 관련데이터내용 |
|---|---|
| 항목명 | 논문 관련데이터내용 |
| 항목명 | 논문 관련데이터내용 |
| 항목명 | 논문 관련데이터내용 |
| 원문 | 원문보기 |
초록(Abstract)
대화 상자는 사용자에게 작업에 대해 알리고 중요한 정보를 포함하거나 결정이 필요하거나 여러 작업을 포함할 수 있습니다. 대화 상자는 사용자에게 작업에 대해 알리고 중요한 정보를 포함하거나 결정이 필요하거나 여러 작업을 포함할 수 있습니다.
ScienceON 연계정보 (※ 관련정보는 한국과학기술정보연구원(KISTI)의 ScienceON 검색서비스를 통해 제공됩니다.)
-
등록된 댓글이 없습니다.